Adelantos y desafíos en un segmento clave
“Regularmente, la parada de planta cuesta entre US$150.000 y US$200.000 la hora, lo que significa, en ocasiones, horas operacionales perdidas en el transporte del mineral”. Así lo plantea, con crudeza y sin cortapisas, Ricardo Segovia, gerente general de Ingemerca, en Chile. Una cinta transportadora es la arteria de la mina que se encarga de llevar el mineral desde el chancado hasta la planta o el puerto (según corresponda), y cuando se detiene todo lo que está aguas abajo se queda sin recibir materia prima.
La escala global confirma la magnitud del problema y el ahorro que representa resolverlo. Michael Schroeder, responsable de gestión de producto para soluciones industriales de la firma Continental en América, abordó el tema en “El verdadero costo de las paradas no planificadas: comprender las causas ocultas de las fallas en los sistemas de cintas transportadoras y qué revisar más allá de la resistencia a la tracción” (Rock Products Magazine, 11 de agosto de 2025).
Ahí señala que “los operadores de una de las minas más grandes del mundo estiman que una sola falla de una cinta transportadora puede costar entre 6 y 12 millones de dólares”. Y acota que, operando a plena capacidad, “podrían perder entre U$S50.000 y U$S100.000 por día en ganancias si su cinta transportadora principal queda fuera de servicio”. En el Reino Unido, la cantera Dove Holes de Cemex valora su tiempo de inactividad en 20.000 libras por hora, y una falla grave con 48 horas de reparación excede las 700.000 libras.
Las cintas transportadoras representaron el 51,40% de todas las fallas, pero generaron el 83,22% del tiempo de inactividad total.
Los especialistas rusos, Maksym Mykhei, Daniela Marasová, Bohdana Bobinics, Marcela Taušová y Dušan Kudelas analizaron con cuidado y muy minuciosamente 6.605 registros de paradas entre 2017 y 2025 en el trabajo denominado “Evaluación probabilística de la indisponibilidad de energía y servicio asociada a paradas, la pérdida de producción y el impacto económico en sistemas de manejo continuo de materiales” (2026). La pérdida económica total mediana fue de 209,5 millones de euros. Y hay un dato insoslayable que le otorga un dosis mayor de dramatismo al problema: Las cintas transportadoras representaron el 51,40% de todas las fallas, pero generaron el 83,22% del tiempo de inactividad total.
Esa asimetría define la geometría del riesgo. Pocas combinaciones de fallo, concentradas en un solo tipo de equipo, explican casi todo el daño. Quien sepa dónde mirar puede proteger la mayor parte del valor con una fracción del esfuerzo.económico.
Sensores que no comparten un lenguaje
Detectar el problema a tiempo parece tarea de más sensores, pero el entorno minero lo dificulta. Michael Zolotov, CTO y cofundador de la israelí Razor Labs, lo sintetizó con unas pocas palabras: “La minería también es muy ruidosa, y ese ruido no solo genera falsas alarmas, sino que además enmascara deterioros reales”.
El ruido de la vibración y del ambiente despierta falsas alarmas, y esas alarmas llevan a los operadores a ignorar las señales, incluso cuando son verdaderas.
En IMARC 2025, Zolotov explicó que hasta el 75% de las fallas ocurren “a pesar de todos estos sistemas”, es decir, aún con el uso de SCADA (el sistema de supervisión y adquisición de datos de la planta), del análisis de vibración y de las alarmas. Para Zolotov, dos factores crean puntos ciegos costosos. Uno es la imposibilidad de capturar fallas entre inspecciones periódicas, y el otro es el ruido en los datos. Una alarma que se dispara por cualquier cosa termina por no representar nada, y el deterioro real queda enmascarado por el ruido que la propia planta genera durante su uso cotidiano..
A este problema se suma uno estructural. Una cámara RGB, un LiDAR (sensor que mide distancias con pulsos láser), un sensor magnético y un ultrasonido describen el mismo daño en formatos que resultan incompatibles. Los expertos rusos Aleksandra Rzeszowska, Ryszard Błażej y Leszek Jurdziak lo resumen en “Detection and Analysis of Conveyor Belt Damage: A Review of Sensing Technologies and Signal-Based Approaches”. Entre las brechas de investigación señalan como responsables a “la falta de marcos unificados para la representación de daños, la escasez de conjuntos de datos de referencia y la insuficiente integración de información proveniente de sistemas de detección multimodales”. Sin un marco común, los resultados de un proveedor no se pueden comparar con los de otro, y entrenar un agente con datos de varias fuentes exige un trabajo previo de traducción.
Soluciones a mano
Existen intentos de cerrar la brecha. Por caso, la patente china CN121493539A describe una arquitectura de fusión multimodal que combina imagen, sonido, temperatura, tensión y vibración, con un módulo de computación en el borde (procesamiento cerca del sensor, sin viajar a la nube) y un modelo de fusión profunda. El propietario de esta iniciativa es el conglomerado Huadian Power International Corporation, una firma del sector eléctrico que tiene 55 empresas que no tienen ningún vínculo con agentes mineros.
La patente no constituye un estándar de industria pero el sistema se podría utilizar en la transportadora de una mina. La máquina china que presentó Huadian Power es un ecosistema cognitivo industrial que despliega una red de sensores repartidos a lo largo de la cinta transportadora con cámaras industriales (visión), micrófonos o arrays acústicos (oído), sensores físicos de temperatura, vibración (acelerómetros) y tensión (tacto).
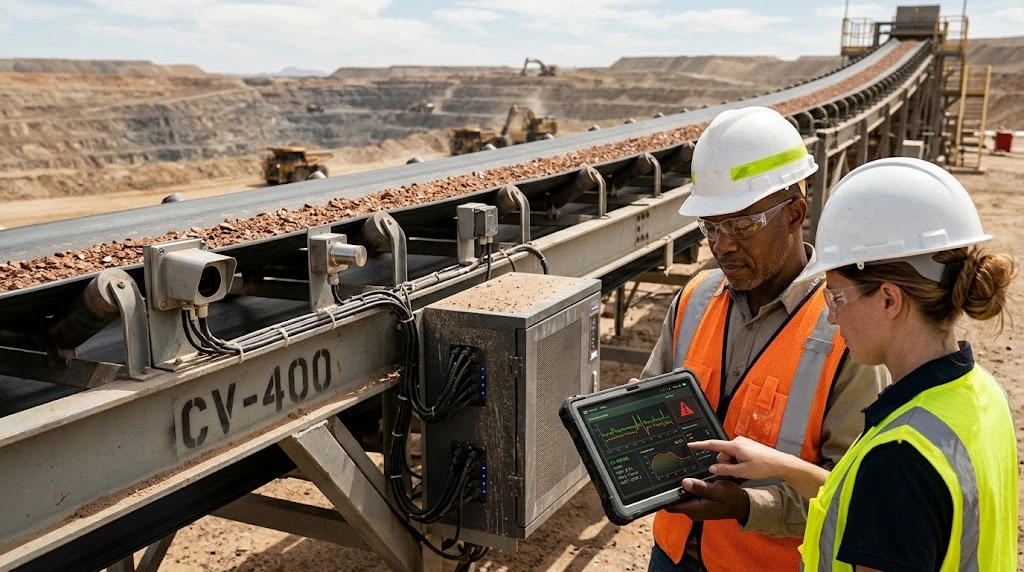
Imaginemos un caso práctico en una mina de cobre a cielo abierto de gran escala, similar a las operaciones en el desierto de Atacama, en la que una cinta transportadora tipo, como la “CV-400”, traslada 5.000 toneladas de mineral triturado por hora llevándolo desde el chancador primario hasta la planta de procesamiento, a lo largo de 3 kilómetros.
El despliegue de la patente CN121493539A interviene de forma “quirúrgica” a través de cuatro etapas.
En la fase 1 despliega la percepción multimodal o los sentidos con un hardware industrial (IP67 o superior), integrado por cámaras térmicas con sistemas de purga de aire a presión que se instalan cada 200 metros de la cinta, apuntando a la banda, los rodillos y los tambores motrices.
Además, se instalan micrófonos de emisión acústica (no micrófonos comunes, sino sensores que captan frecuencias ultrasónicas de fricción) montados en los soportes de los rodillos críticos. También se incorporan sensores de vibración en los cojinetes de los tambores, y células de carga para medir la tensión de la banda en tiempo real.
El cerebro de la máquina es local, es decir que en lugar de enviar la información recopilada a la nube, se instalan gabinetes con computadoras industriales basadas en la arquitectura NVIDIA Jetson o una similar de origen chino cada 500 metros. Estos nodos procesan el video y el audio in situ.
En la fase 2, que se prolonga entre 2 y 4 semanas, el sistema realiza un proceso de aprendizaje en “modo sombra”. No toma decisiones, únicamente observa. El agente aprende qué es “normal” para esa cinta específica; el sonido de cobre cayendo, la vibración habitual del motor a plena carga, la temperatura ambiente del desierto en un horario pico de la tarde.
Aprende, por ejemplo, que un pico de temperatura aislado puede responder a un rayo de sol que se posa en la carcasa, pero un máximo de temperatura sumado a una vibración anormal representa una señal de alerta.
En la fase 3, la IA que por ahora, en su fase experimental, se conoce como patente CN121493539A empieza a jugarse sus pergaminos con la detección en tiempo Real. Imaginemos que es martes a las 14:00 horas. Entonces, un rodillo en el kilómetro 1.2 comienza a fallar internamente (el rodamiento se está desintegrando). Así es como el sistema de la patente reacciona, paso a paso, tal como lo describen sus indicaciones:
T+0 min (Percepción): El sensor acústico detecta una señal de frecuencia de 450 Hz (un gemido metálico sutil), que para el oído humano se confunde con el ruido ambiente. El acelerómetro registra un aumento del 15% en la vibración axial.
T+2 min (Procesamiento en el Borde): El nodo Edge local filtra el ruido del viento, extrae el vector de características, es decir, una “vibración anómala más una señal acústica específica” y lo envía al módulo de fusión.
T+3 min (Fusión y Análisis): La cámara térmica detecta en esa zona que la temperatura del cojinete subió 8°C por encima de la media móvil de la última hora. El modelo de IA cruza los datos que combinan vibración, sonido y calor. Entonces, se dispara la probabilidad de que un rodillo atascada con riesgo inminente de agarre de banda al 92 por ciento”.
T+4 min. El sistema calcula la “puntuación de tendencia”. No se trata de un fallo repentino. La tasa de cambio de la temperatura es llamativa, supera el umbral dinámico de “Riesgo Medio”.
T+4.5 min (Respuesta Gradual): No detiene la mina inmediatamente, evitando, de esta manera, un costo innecesario si es un falso positivo.
Envía una señal clara de alerta al panel de control. “Advertencia: CV-400, Km 1.2. Probabilidad 92% de fallo en rodillo. Tendencia de temperatura crítica. Se recomienda inspección en próxima parada programada (en 2 horas)”, advierte el modelo con un lenguaje técnico, preciso pero claro.
Muestra en la interfaz visual un recuadro en la cámara térmica resaltando el punto caliente. Ya en la fase 4 comienza el bucle de retroalimentación (La Mejora Continua). El supervisor de mantenimiento recibe la alerta. Envía a un técnico en un vehículo. El técnico inspecciona el rodillo y confirma: “efectivamente, el rodamiento está agrietado y a punto de fundirse. Se reemplaza.”
El técnico abre la interfaz del sistema en su tableta, selecciona la alerta y marca: “Diagnóstico Correcto: Fallo de rodamiento”.
Impacto en la IA: El módulo de visualización captura esta confirmación, la vincula con los vectores de características exactos de ese momento y la añade al conjunto de datos de entrenamiento. El modelo ejecuta un aprendizaje incremental. La próxima vez que ese patrón exacto ocurra en esa cinta, el sistema lo identificará un 5% más rápido y con un grado de certeza superior al 92 por ciento. Pero que pasa si el humano considera que el alerta es incorrecto. Quién decide? Decide siempre el humano pero el agente ya hizo su trabajo.
En la misma línea de trabajo preventivo, Zhang Jianfeng publicó en el Journal of Mine Automation (2026) un informe académico intitulado “Método de diagnóstico de fallos para cojinetes de rodillos de cintas transportadoras basado en datos multimodales y UAViT” (en inglés: “Fault diagnosis method for belt conveyor idler bearings based on multimodal data and UAViT”).
El método fusiona vibración, medida con un sensor de fibra óptica MEMS, y audio, captado con un sensor acústico minero GSD5. Alcanza un 99,67% de precisión al diagnosticar grietas del anillo interno y desgaste del anillo externo de los rodamientos de los polines. Pero atención: este porcentaje corresponde a un método de laboratorio y no a un despliegue en planta, de cualquier manera, la fusión de señales siempre ofrece un mayor nivel de rendimiento que cualquier sensor aislado.
Lo que ya están haciendo agentes en la planta
Los despliegues reales se repiten en tres geografías, con enfoques distintos.
En China, la firma Huayun Zhiyuan, un joint venture de ZGCMC con Huawei, desplegó en marzo de 2025 un agente basado en DeepSeek R1 y en los modelos Pangu de Huawei. Usa RAG (generación aumentada por recuperación) que permite al modelo consultar una base documental antes de dar una respuesta, sobre un grafo de conocimiento con más de 100 escenarios de fallo.
El sistema alerta de la rotura de la cinta con 7 días de anticipación y una asombrosa precisión del 98 por ciento. Además, reduce el tiempo medio de reparación en un 30% y disminuye las pérdidas anuales por paradas no planificadas en más de 10 millones de yuanes.
En el yacimiento de oro Natalka, de Rusia, operado por Polyus Magadan, filial de PJSC Polyus (el mayor productor de oro de Rusia), VizorLabs instaló su sistema Conveyro con escáneres 2D sobre una cinta de 1,7 kilómetros. El sistema detecta daños críticos con una precisión de hasta el 100% y controla el desgaste abrasivo con una precisión de 1 milímetro. Además, se integra con el sistema de control de procesos (АСУ ТП) para detener la cinta de forma automática.
Sergei Chebotarev, jefe de la dirección técnica de Polyus Magadan, explicó el valor operativo del sistema al subrayar que “un daño en la cinta antes podía provocar una parada prolongada y pérdidas económicas significativas”. Por su parte, el ingeniero jefe del proyecto, Dmitry Komlev, contó que “el sistema identificó un corte en segundos, detuvo automáticamente la cinta y registró las características exactas del defecto”-
En Chile, SK Godelius, una firma con sedes en Santiago de Chile, Toronto (Canadá) y Sidney (Australia), opera robots autónomos equipados con Ultralytics YOLO, un modelo de visión por computadora, que inspecciona correas en operación. En el caso documentado por Ultralytics, el sistema detectó alrededor de 3.400 anomalías, más de 900 de ellas clasificadas como críticas, con una cobertura semanal superior al 95%. El proyecto con Anglo American, en la mina de cobre y molibdeno, Los Bronces, que comprende la inspección autónoma de cintas y túneles-
Estos tres casos reducen el tiempo entre la anomalía y la acción, pero lo hacen con arquitecturas distintas, que incluyen desde el agente que razona sobre fallas históricas hasta el robot que patrulla la mina y el escáner que frena la cinta.
Otros actores completan el mapa. En el mismo campo de trabajo, la compañía Razor Labs ofrece DataMind AI, un sistema agentico con fusión de sensores (vibración, corriente, temperatura, presión, aceite y CCTV) y una variante de visión, y, de acuerdo a datos proporcionados por la misma empresa, garantiza un retorno de la inversión en un plazo de entre 2 y 4 meses en la mayoría de sus despliegues.
En Sudáfrica, Tru-Trac, un fabricante y proveedor líder mundial de soluciones de cintas transportadoras, con sede en Centurion, Sudáfrica, opera con la alemana SHG, Rip Prevent+, un sistema que monitorea toda la cinta para detectar eventos de desgarro, con inteligencia artificial para identificar anomalías, incluso en cintas de cable de acero.
En Brasil, Samarco, una minera, propiedad conjunta al 50% de la brasileña Vale S.A. y la australiana BHP Billiton (BHP Brasil), aplica una estrategia de AIOps con sensores virtuales que estiman el flujo másico en las correas sin balanza física, con mayor fiabilidad y menor mantenimiento.
Por su parte, en el Reino Unido, el sistema Flexco Elevate detuvo la cinta de Dove Holes tras detectar un desgarre en abril de 2025.
La cuenta que decide
Una cinta que funciona gracias a un agente sigue conectada a una planta con décadas de historia. La integración con SCADA y con los MES (sistemas de ejecución de manufactura) heredados es lenta y costosa, porque cada planta usa protocolos, nomenclaturas y bases de datos propios. El dilema entre computación en el borde y en la nube enfrenta latencia contra capacidad. Frenar una cinta en segundos exige decidir en el borde, mientras que entrenar modelos complejos y compararlos entre plantas requiere la capacidad de la nube.
La priorización errónea es el riesgo menos visible. Un agente con alta precisión global puede optimizar el problema equivocado si no atiende las causas que concentran el 67,86% del downtime. Mykhei y sus coautores proponen para eso el Energy-Economic Impact Index, un indicador que integra frecuencia, severidad, indisponibilidad energética y pérdida económica.
Los casos de China, Rusia, Chile, el Reino Unido, Sudáfrica, Brasil e Israel muestran que la IA ya interviene en la operación de las cintas, pero también que su alcance depende de condiciones previas como datos comparables, integración con el control de planta y una estimación del retorno que no confunda detección con ahorro. Ninguna de esas condiciones se resuelve con un modelo más potente ni con un despliegue más vistoso. El agente chino razona sobre fallas históricas, el ruso frena la cinta en segundos, el chileno patrulla kilómetros de correa y el británico detuvo una línea tras un desgarre. Son logros distintos, sobre plantas distintas, y ninguno es trasladable sin traducción previa.
La asimetría que abre el artículo sigue siendo la que lo cierra: unas pocas combinaciones de fallo concentran casi todo el daño, y las cintas generan el 83,22% del tiempo de inactividad. Esa concentración es una oportunidad y también una trampa. Un agente con alta precisión global puede optimizar el problema equivocado si no atiende las causas que explican el 67,86% del downtime, y el Energy-Economic Impact Index que proponen Mykhei y sus coautores existe justamente porque la precisión de detección, por sí sola, no distingue entre un ahorro real y una alarma bien formulada. La priorización errónea es el riesgo menos visible y el más caro.
Cabe aclarar que nada de lo descrito en este artículo supone que las cintas vayan a operar solas. Los agentes de IA detectan, priorizan y, en algunos casos, frenan la cinta en segundos, pero esa autonomía limitada solo tiene sentido dentro de un sistema de trabajo común, donde el operador, el mantenedor y el supervisor conservan la última palabra. El agente propone, el humano decide. Esa es la regla para que el sistema funcione de forma apropiada. La precisión del 99,67%, la alerta con siete días de antelación o la detención automática tras un corte son ingredientes para una decisión que sigue siendo humana, y esa jerarquía no es una limitación del sistema sino su condición sine qua non del funcionamiento. Sin ella, la IA no reduce el riesgo, lo traslada a un lugar donde nadie responde por sus consecuencias ni siquiera el humano, que debe ser el último responsable del acierto o del error.